- Hirdetés -
HARTING csatlakozók és vezetékek a robotikához
A robotika mozgást, rezgéseket, szűk helyeket és gyakori konfigurációváltásokat jelent. Ezért a csatlakozókat a munkaterületnek megfelelően kell kiválasztani. Ebben a cikkben bemutatjuk a HARTING megoldásait, amelyek a robotika teljes csatlakozási architektúrájának elemei.
A márkájú csatlakozók, aljzatok és kábelek HARTING már évtizedek óta élvezik a komplex ipari rendszereket építő szakemberek bizalmát, többek között az automatika/robotika területén. Ezeket a termékeket különféle jelek és tápfeszültség továbbítására, valamint a hajtóművek vezérlésére tervezték. Ugyanakkor ellenállnak számos mechanikai tényezőnek (folyamatos, ismétlődő mozgás, rezgések stb.). Az alábbi szövegben bemutatjuk a HARTING kínálatának általános áttekintését, figyelembe véve az ipari robotok gyártása során felmerülő követelményeket.
Ebben a cikkben olyan témákat tárgyalunk, mint:
- A robotika általános jellemzői az Automatika területén
- A robotikai rendszerek zónáinak differenciálása
- A robotikai csatlakozók legfontosabb paraméterei
- HDC csatlakozók kiválasztása a HARTING kínálatából
- Az M12 csatlakozók/kábelek lehetőségei és korlátai
- Az M17 termékek által kínált optimális kompromisszum
- M23 dugók és aljzatok, azaz kiváló paraméterek és ellenállóképesség
A robotikában alkalmazott csatlakozások sajátosságai
- Hirdetés -
A robotikai rendszerek kialakításához használt csatlakozók (függetlenül attól, hogy automatizált rendszer eleméről vagy önálló gépről van szó) kulcsfontosságúak a berendezések tartóssága, könnyű karbantartása és skálázhatósága szempontjából. Ugyanakkor ez a mérnöki terület számos kihívást jelent a tervezők számára a mozgással, rezgésekkel, vezérlőjelek zavaraival stb. kapcsolatban. Ráadásul a csatlakozóktól itt többek között a következőket várják el: gyors cserélhetőség, szűk helyeken való működési képesség, mechanikai hatásokkal szembeni ellenállás, valamint – ami nagyon fontos – szabványosítás. A jól megválasztott csatlakozók lerövidítik a robotrendszerek üzembe helyezésének idejét és csökkentik a szervizelési hibák kockázatát.
Jelen cikkben éppen ilyen HARTING márkájú megoldásokat mutatunk be, amelyek kiválóan alkalmazkodnak az alábbi robotok követelményeihez:
- fogók,
- jelenlét- és pozicionáló érzékelők,
- szállítóberendezések,
- pozicionálók,
- forgóasztalok,
- kamerák vagy képfeldolgozó rendszerek.
Ezenkívül ezeket a csatlakozókat az ipar és az Automatika igényeinek figyelembevételével tervezték, így a robotikához szorosan kapcsolódó alkalmazásokban is használhatók:
- biztonsági függönyök,
- I/O modulok,
- vezérlőszekrények,
- tápellátó és hajtóművek vezérlő rendszerei.
Területek, azaz a csatlakozók tipikus alkalmazásai
Mielőtt az egyes termékcsoportokat bemutatnánk, vázoljuk fel a legfontosabb alkalmazási csoportokat, azaz azokat a robotikai területeket, ahol a HARTING csatlakozókat használják. Az általános rendeltetés meghatározása segítségével gyorsabban megtalálható az optimális specifikációjú termékcsoport. Természetesen ez nem jelenti azt, hogy a többi csatlakozó- és vezetékcsalád vagy -sorozat teljesen alkalmatlan lenne.
A robot szerszáma és a fogó környéke
Ha ezek az elemek a karok végén helyezkednek el, akkor nagyon fontosak lesznek a használt csatlakozók méretei és tömege – ezek a jellemzők közvetetten hatással lesznek a teljes mechanizmus pontosságára. Nem elhanyagolható szempont a könnyű cserélhetőség és a mozgásállóság sem. A HARTING termékei közül ezeknek a követelményeknek leginkább megfelelnek a M12 csatlakozók és vezetékek. Magasabb áramigény esetén az M17-esek is.
Kábelek és mozgó szakaszok
Más szavakkal: azok a helyek, ahol a vezérlő statikus csatlakozása a mozgó végrehajtó elemekkel történik. Az ilyen dinamikusan működő kábelezésnek és csatlakozóknak ellenállniuk kell az ismételt hajlításnak, védeniük kell az áramkört a feszültségektől, és elő kell segíteniük a kábelek rendezett vezetését. Gyakorlatilag az összes HARTING termék megfelel ezeknek a követelményeknek, vagy alkalmasítható ezekre az alkalmazásokra.
Robotváz, hajtóművek és végrehajtó modulok
Ezeken a területeken megnövekedett követelmények merülnek fel az áramátviteli teljesítmény tekintetében, a csatlakozók és vezetékek pedig az áramellátás, a vezérlőjelek és a hajtóművek közvetlen vezérlésének interfészei lesznek. Ezért érdemes elsősorban olyan modelleket fontolóra venni, amelyek nagy vezetési felületet biztosító érintkezőkkel rendelkeznek, azaz az M17 és M23 termékeket.
A vezérlőszekrény, a robot és a munkaállomás moduljainak összekapcsolása
Ezeken a helyeken általában ipari szintű ellenállóképességre ** lesz szükség – mind az elektromos paraméterek, mind a mechanikai szempontok tekintetében. Nem elhanyagolhatóak továbbá a széles körű konfigurációs lehetőségek és a magas védelmi osztály sem. Ez tökéletesen megfelel a HDC és M23** termékek jellemzőinek.
Főbb kihívások
A konkrét alkalmazási helytől függetlenül a robotikában használt csatlakozók és kábelek számos kedvezőtlen környezeti tényezőnek és egyéb terheléseknek lesznek kitéve. Érdemes szem előtt tartani, hogy minden csatlakozónak, aljzatnak és kábelnek ilyen körülmények között is tartósnak kell lennie.
Ismétlődő mozgás és rezgések
A robotok és a kobotok (angolul: „ collaborative robot ”) ismétlődő ciklusokban működnek, naponta több órán át. Minden ciklus tengelymozgást, a kábelek helyzetváltozását, rezgéseket és mechanikai terheléseket jelent. Ha a csatlakozás kialakításához használt termékeket (alkatrészeket) rosszul választják ki, a következmények csak idővel jelentkezhetnek. Ezek lehetnek például jelkimaradások, érzékelőhibák, tengelyleállások, kommunikációs problémák vagy vészleállás szükségessége.
A rendszer tervezésekor és a megvalósításhoz szükséges alkatrészek kiválasztásakor ezért a következőket kell figyelembe venni:
- szabványosított kábelek és csatlakozók használata ismétlődő alkalmazásokban (könnyű cserélhetőség);
- a feszültségek elkerülése a kábelek és a csatlakozók közötti pontokon, valamint olyan csatlakozók használata, amelyekben a kábelek szilárdan rögzítve vannak;
- kábel hossza legyen elegendő tartalékkal, de ne legyen túl hosszú (speciális gyártók, mint például a HARTING, gyárilag előre elkészített kábelezést kínálnak számos méretben).
Korlátozott hely
A csatlakozók és vezetékek mérete fontos szempont a mechanizmus pontossága és ergonómiája szempontjából – de ezt a tényezőt gyakran maga a konstrukció is meghatározza. A tipikus robot számos alkatrésze korlátozott helyet biztosít, és a fogók, tapadókorongok, érzékelők, szelepek, pneumatikus vezetékek, esetenként kamerák vagy kiegészítő I/O modulok mellett a csatlakozóknak, vezetékeknek és egyéb interfészeknek is helyet kell biztosítaniuk. A kar végén lévő kábelek tömegének és számának korlátozása – például az adott alkalmazáshoz igazított csatlakozók használatával – lehetővé teszi összetett mechanizmusok megvalósítását.
Módosítás, karbantartás és méretezhetőség
Az automatika rendszerek egyik legfontosabb jellemzője, hogy méretezhetők, módosíthatók, valamint a lehető leggyorsabban karbantarthatók/szervizelhetők (vagyis a leállási idők maximális csökkentése). HARTING csatlakozók multifunkcionális kialakításuk lehetővé teszik a robotrendszerek moduláris kialakítását, így könnyen átállíthatók, kalibrálhatók és modernizálhatók.
A legfontosabb termékcsoportok
Figyelembe véve, hogy milyen számos kihívással kell szembenézniük a robotika területén a csatlakozóknak, aljzatoknak és kábelezésnek, nézzük meg, hogyan válaszol ezekre a HARTING – az egyik legismertebb európai ipari csatlakozógyártó. Az alábbiakban bemutatunk néhány termékcsoportot, amelyeket a beszállító kifejezetten az automatika területén (többek között) történő alkalmazásra szán.
HDC csatlakozók
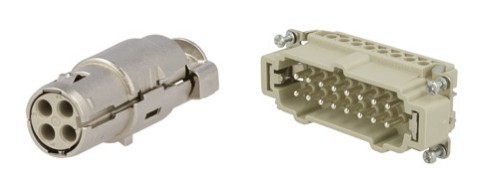
HDC csatlakozók, ahogyan a nevük is mutatja, ellenállnak a rendkívül zord környezeti feltételeknek. Ugyanakkor viszonylag nagy méretekkel és tömeggel rendelkeznek (sok esetben a testüket fémből gyártják). Emellett nagy áramot vezetni képes érintkezőikkel is rendelkeznek. Az ilyen típusú csatlakozók több száz változatban léteznek, mind tápcsatlakozók, mind jel csatlakozók formájában.
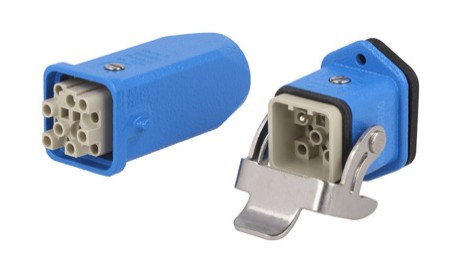
Az HDC csatlakozók egyes változatai szabványos interfészekhez lettek igazítva, pl. kompatibilisek az RJ45-ös Ethernet-csatlakozókkal vagy a számítógépekben használt DB soros csatlakozásokkal. A robotika területén ezek a csatlakozók elsősorban a robot, a szekrény, valamint a vezérlő- és tápegységek közötti interfészek kialakítására szolgálnak. Nem elhanyagolható szempont a csatlakozók moduláris felépítése, amely lehetővé teszi az adott alkalmazáshoz tökéletesen illeszkedő dugaszok és aljzatok elkészítését.
M12 csatlakozók és vezetékek
A HARTING M12-es termékei nem csupán dugókból és aljzatokból állnak, hanem gyárilag előkészített kábelekből is. Ezek a termékek kompakt kialakítást kínálnak – cserébe a kisebb áramerősségű érintkezőkért (12 A-ig és 630 V-ig).
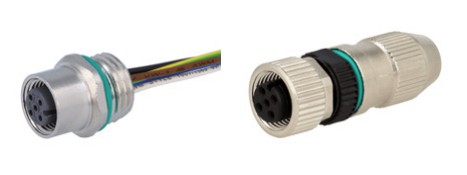
Ez a termékcsoport széles választékú, gyárilag előállított kábelekkel tűnik ki. Ez abból adódik, hogy az M12 csatlakozók számos érzékelőmodulban megtalálható szabványos elemek, ami azt jelenti, hogy a paraméterek és a kivezetések konfigurációi bizonyos mértékben szabványosítottak. Bár az M12-es formátumot nem szokványos konfigurációkban is használják, a részleges szabványosítás (különösen az érzékelők és perifériák területén) segít felgyorsítani a gépek szerelését és karbantartását.
Kis méreteik és a kész megoldások széles választéka miatt az M12 csatlakozók számos robotkapcsolási igényt kielégítenek:
- a fogóknál,
- a Pozíció érzékelőknél,
- a bemeneti/kimeneti moduloknál,
- a biztonsági eszközöknél,
- a kommunikációs csatlakozásoknál.
A robot alkalmassá tétele kész M12-es kábelek használatára, ami lerövidíti a szerelési időt és a potenciális javítások idejét. Meghibásodás esetén lehetőség nyílik a teljes kábel cseréjére, ami kiküszöböli az időigényes, részletes diagnosztika szükségességét.
M17 csatlakozók, vagyis egy nagy potenciállal rendelkező kompromisszum
Az M17 csatlakozók egy köztes megoldást jelentenek a kompakt M12 és a nagyáramú M23 között. Szűk helyeken is jól használhatók, ugyanakkor viszonylag magas elektromos paramétereket (modelltől függően) kínálnak. A robotikában ilyen igény merülhet fel a következő esetekben:
- kompakt végrehajtó modulok,
- segédtengelyek,
- kiegészítő elemek,
- nagy csatornaszámú jelcsatlakozások.
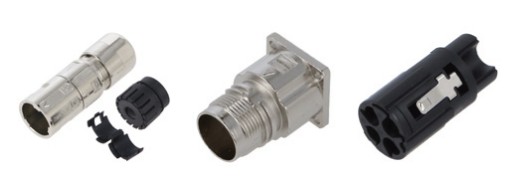
Az M17 olyan helyekre kínál megoldást, ahol az alkalmazás a szokásos M12-nél bonyolultabb csatlakozást igényel, de ahol továbbra is fontos a kompakt méret. Egyetlen M17-es csatlakozó akár 17 érintkezőt is tartalmazhat. A vezetékre történő felszerelés az érintkezőknek a vezeték szálaira történő rögzítésével történik, míg a dugasz és az aljzat bajonettzárral vagy menettel van párosítva. A TME kínálatában megtalálhatók a panelre szerelhető és a vezetékre szerelhető modellek, egyenes és szögletes kivitelben, hím és nőstény változatokban.
Sokoldalú M23 csatlakozók
Az M23 csatlakozók legfontosabb jellemzője, hogy nagy teljesítményű áramátvitelre alkalmasak (pl. 20 A, 300 V), valamint méretük elegendő a különféle jelek csatlakoztatásához. A gyártó ebben a termékcsaládban megkülönbözteti a Power, Hybrid és Signal elemeket. A csatlakozó stabilan képes továbbítani az áramellátást, a vezérlő- és kommunikációs jeleket, ugyanakkor továbbra is lehetővé teszi a szerelés és a szervizelés egyszerűsítését.
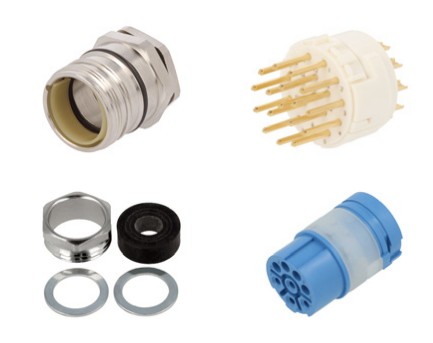
A robotikában és az automatika területén az M23-as sorozat a legigényesebb csatlakozásokat is kiszolgálja, pl. hajtóművek, szervomotorok, enkóderek, műholdak, forgóasztalok és pozicionálók esetében.
A rendszerintegrátorok és a technikusok szempontjából itt nemcsak a áramterhelhetőség, hanem a mechanikai ellenállóképesség is fontos, pl. a rezgésekkel szemben. Az M23 csatlakozók legfőbb előnyei: a hajtáscsatlakozások meghibásodási arányának csökkentése és a modulok cseréjének megkönnyítése.
A különbségek összefoglalása
Végül nézzük meg, hog hogyan mutatja be a javasolt termékcsoportok összehasonlítását a célterületek szempontjából. Ne feledjük azonban, hogy a felhasznált alkatrészek végső kiválasztása az adott alkalmazás paramétereitől függ.
zóna Tipikus követelmények |
Termékek | |
| érzékelő modulok és I/O modulok a robotnál | sok csatlakozás, szűk hely | M12 |
| robotfogók és kiegészítők | korlátozott hely, gyakori cserék | M12, M17 |
| kábelvezető | ismétlődő hajlítás, súrlódás, feszültségek | M12, M17, M23 |
| hajtóművek, segédtengelyek, pozicionálók | tápellátás, jelek, rezgésállóság | M23 |
| a szekrény és a munkaállomás összekötése | interfész, moduláris szerviz, tartósság | HDC, M23 |
| moduláris robotcellák | gyors telepítés az ügyfélnél, kevesebb hiba | M12, HDC, M23 |
| gyakori átállások | gyors és ismételhető alkatrészcsere | M12, M17, M23 |
TME
- Hirdetés -